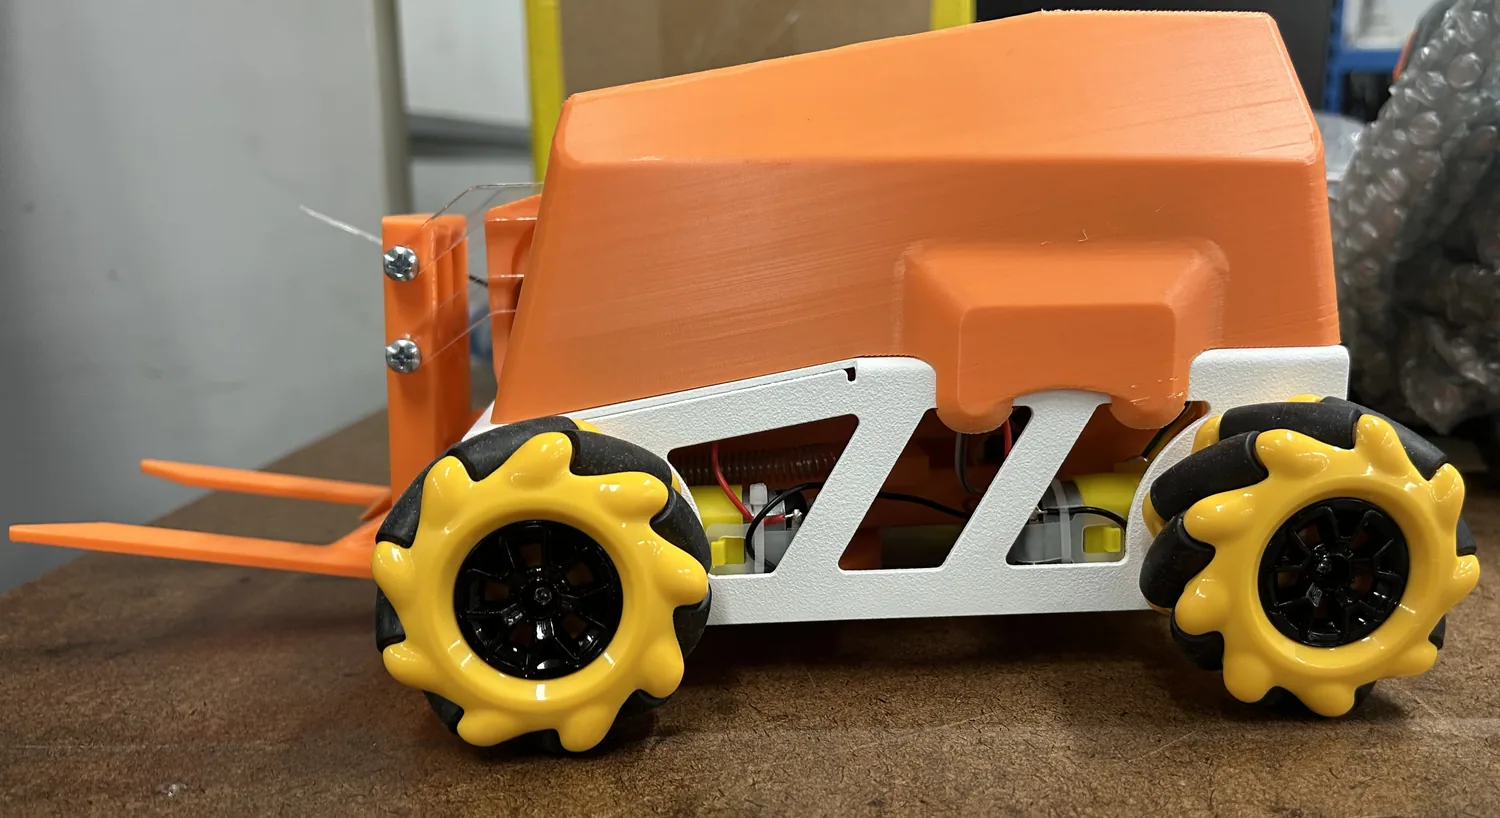
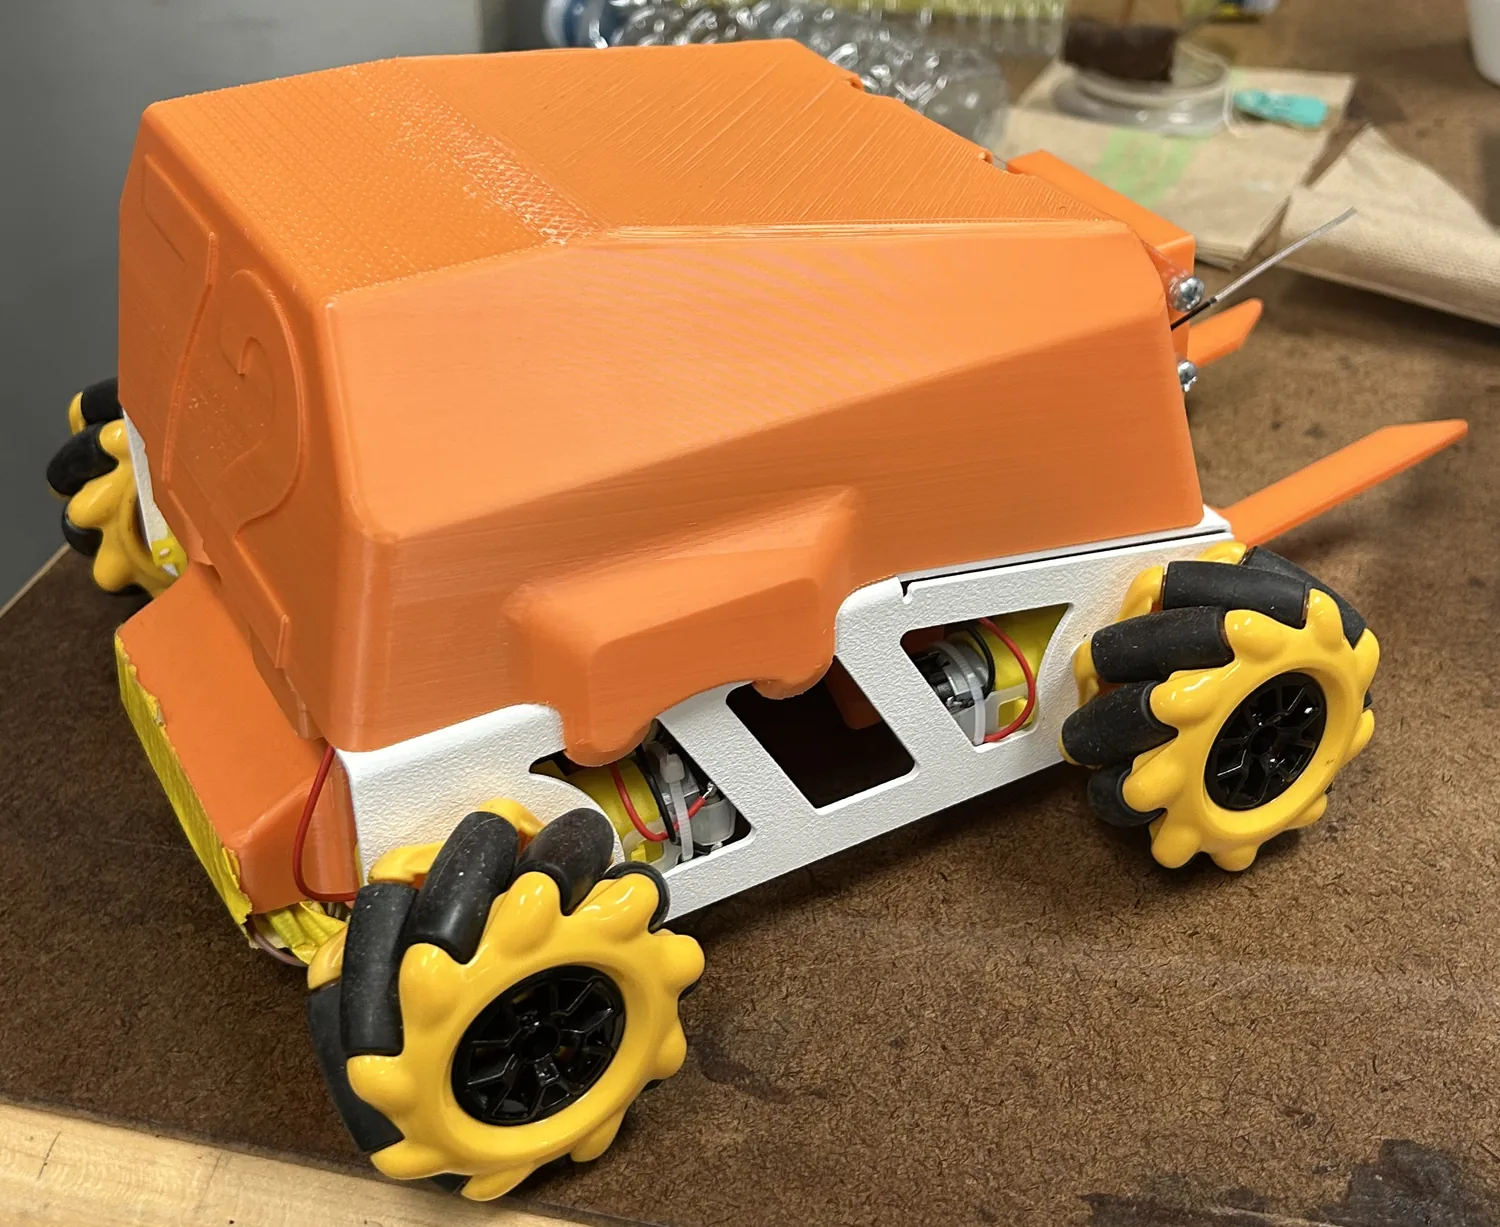
Un robot télécommandé devait parcourir un trajet tout en manœuvrant une balle de soccer miniature. Notre réponse : une base omnidirectionnelle, une fourche motorisée et un tir à came et ressort.
Rôle
Conception mécanique, CAO, fabrication et rapports
2e en designet 7e en performance, parmi plus de 30 équipes en compétition.
Chargement du modèle 3D
L'assemblage completGlisser pour pivoter · survoler une pièce
01 · Point de départLe robot en pièces
Toutes les pièces viennent du modèle CATIA d'origine.
02 · Châssis et tractionUne base omnidirectionnelle
Quatre moteurs TT et des roues mecanum permettent de se déplacer dans toutes les directions.
03 · MécanismesTir et fourche
Une came comprime le ressort du piston et un servomoteur actionne la fourche.
04 · Mise en marchePrêt à tirer
Les roues tournent et le piston frappe la balle.
Un mécanisme de tir à came
Le tir repose sur un piston guidé. Une came entraînée par moteur comprime progressivement un ressort, puis le libère d'un coup pour frapper la balle.
Came et guide de piston modélisés sur mesure
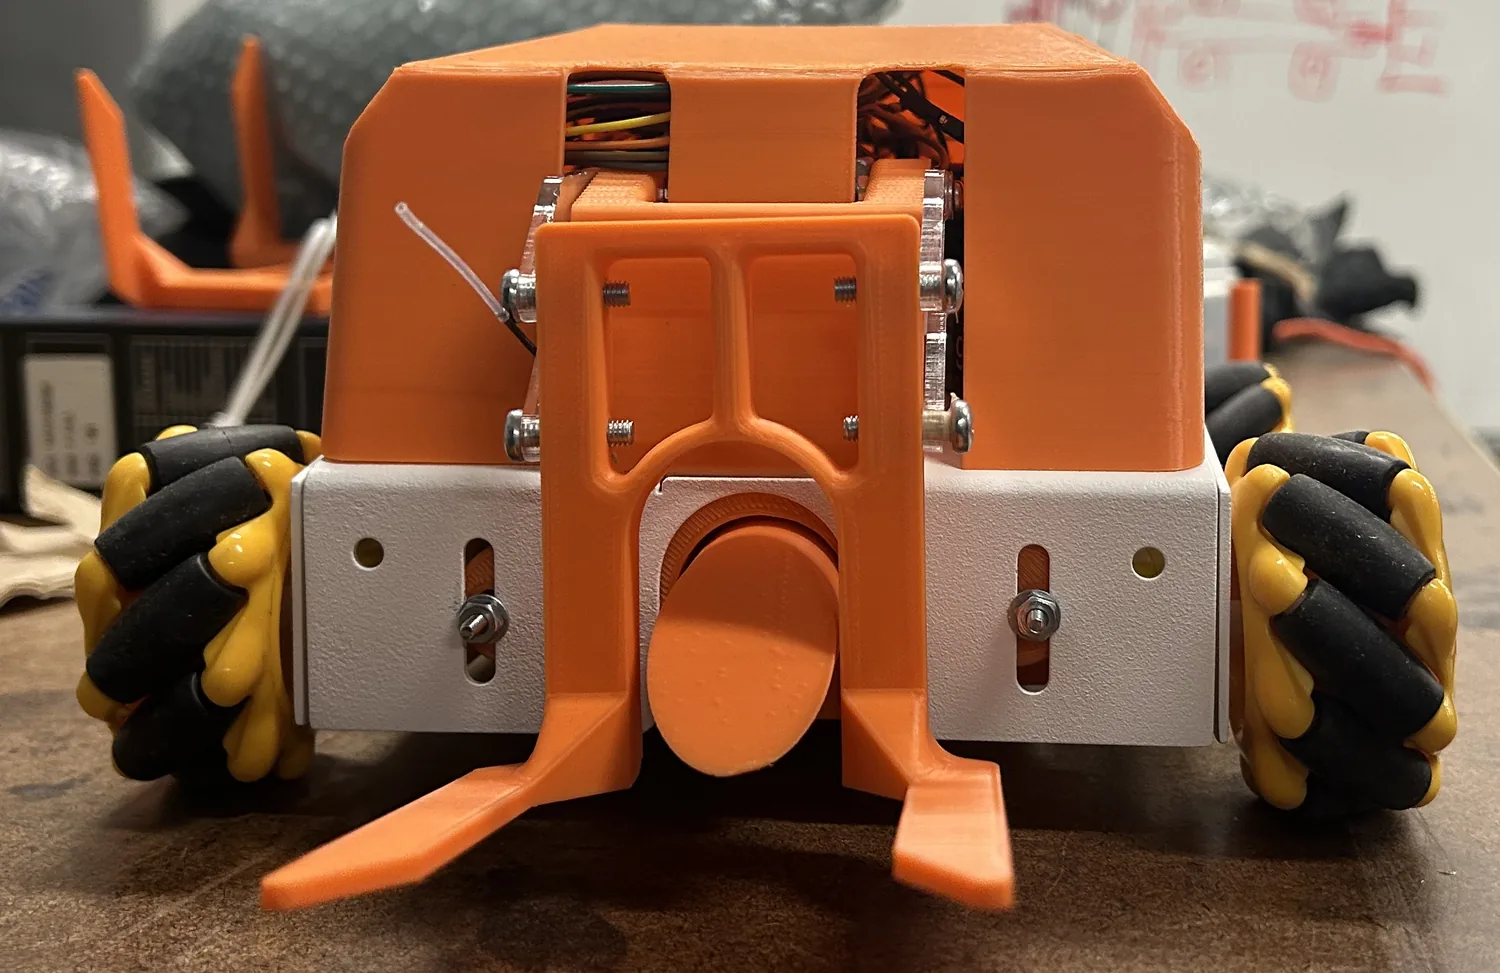
Fourche actionnée par servomoteur SG90
Roues mecanum pour se déplacer sans tourner
Vue de face : fourche et mécanisme de tir.
Du modèle à la compétition
Nous avons comparé plusieurs concepts en équipe, puis acheté, imprimé, découpé au laser et usiné les pièces nécessaires. Le châssis en tôle découpée porte l'ensemble, et la coque imprimée protège l'électronique.
Modélisation sur CATIA, SolidWorks et Fusion 360
Rapports techniques, fichiers d'analyse et présentations